
蘋果機器學習研究團隊 11 月 4 日在 arXiv 發表論文《Perceptive Humanoid Motion from Simulation》,揭露一套人形機器人自主控制系統 HALO,並在宇樹(Unitree)G1 上完成實機驗證。論文八位作者全數掛名蘋果,第一作者為 Siyuan Hu,最後作者是 Vladlen Koltun。
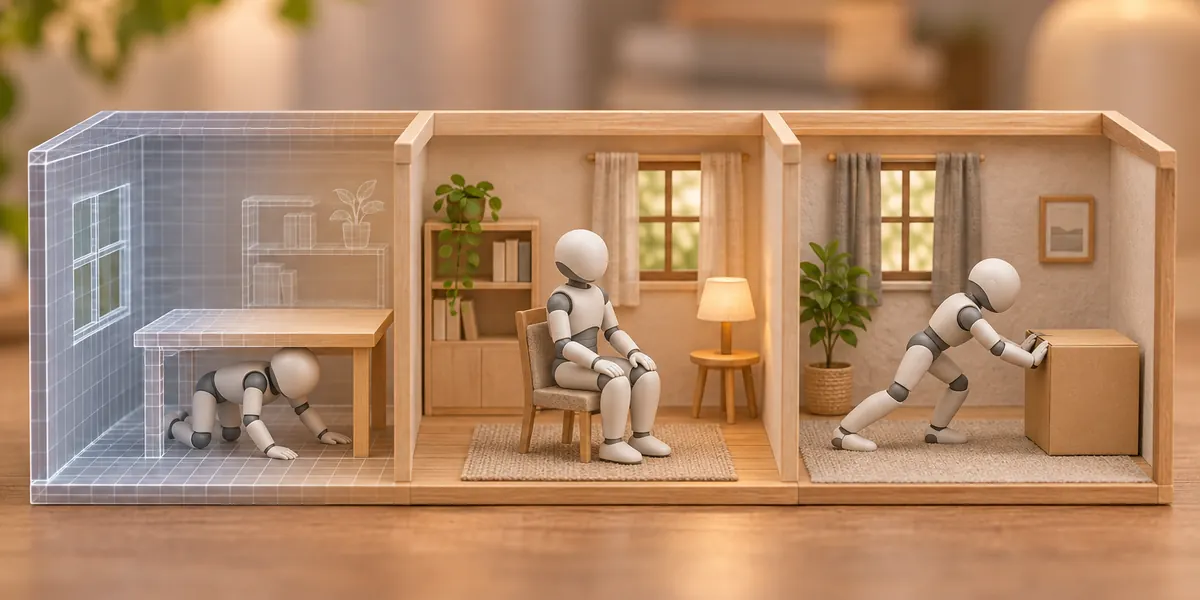
HALO 的名稱取自 Humanoid Autonomy, Learned in simulation, running Onboard。動作資料主要在模擬環境中生成,機器人被放進從未見過的真實房間,依語言指令走過去、坐椅子、鑽桌子、推箱子。
三層架構,兩層用 Qwen
系統分為三層,運作頻率由慢到快:
- 編排層:視覺語言模型 Qwen3.6-35B-A3B(4 bit 量化),約每 2 秒執行一次,將指令拆解成子任務,決定何時推進、何時重試;
- 動作生成層:凍結的 Qwen3.5-2B 視覺編碼器,搭配一個 4,900 萬參數的擴散 Transformer,約每秒 3 次,規劃接下來 5 秒的全身動作;
- 追蹤層:在 Isaac Lab 中以強化學習訓練的策略,以 50 Hz 運行,讀取深度圖、本體感知與 IMU,輸出 G1 的 29 個關節目標。
所有模型都在機器人身上執行。G1 背著一台 64GB 記憶體的 M4 Pro Mac mini,負責前兩層;追蹤層則跑在 G1 內建的 NVIDIA Jetson Orin NX 上,全程不接線。
訓練資料方面,團隊以動作擴散模型 Kimodo 生成動作,並用 Infinigen 程序化生成 1,000 個房間,在 Isaac Sim 中渲染出 162,698 段片段,約 296 小時,沒有使用遙操作資料。
成績與短板
實機測試涵蓋 6 個真實環境、6 項任務,每項任務在每個環境各做 10 次,共 360 次。單項任務平均成功率為 91%,與模擬中的 91% 持平:鑽桌子 100%,穿過半開的門 93%,走向物體 92%,推箱子 88%,坐椅子 85%。
連續任務則明顯吃力。三組兩步序列平均約 70%,「穿門後走向物體」10 次全數成功,「蹲下後坐下」只有 60%。
論文自己列出幾項限制:每項新技能仍需人工撰寫提示詞與關鍵影格,作者原話是技能庫 "grows only as fast as a person can specify additional tasks";機器人沒有觸覺;六項技能都不涉及用手抓取或操作物體;論文也沒有拿其他已發表的系統在相同任務上做比較,91% 與他牌數字無法直接對照。
與業界另一條路並列來看
人形機器人取得訓練資料,主流做法是遙操作與穿戴式動作捕捉,作者引用的說法是這兩種方式「至少要一小時人工才能產出一小時資料」。HALO 走的是全模擬路線,近 300 小時的動作資料沒有一小時來自真人操作。
兩條路的取捨相當直白。遙操作資料貼近真實物理,抓取、開抽屜這類手上的工作靠它最穩;模擬資料量大、成本低,但目前只證明了走、坐、鑽、推這類全身移動。HALO 挑的六項任務,恰好避開了模擬中最困難的接觸與抓取。
程式碼已公開在蘋果機器學習研究的 GitHub 上,包含資料生成、生成器與追蹤器的訓練及部署程式碼,但 README 中沒有放出訓練好的權重,也沒有提供那 300 小時資料的下載。蘋果並未宣布任何機器人產品計畫,這仍是一篇研究論文。對中國開發者而言,有一點很實際:兩層大腦都是 Qwen 的開放權重模型,硬體是宇樹 G1,複現門檻主要卡在那台 Mac mini 與自行生成資料所需的算力。
參考來源:蘋果 arXiv 論文、Humanoids Daily、CocoLoop、新浪科技;論文核驗三層模型配置、模擬資料規模與 360 次實機試驗成功率,開源範圍以專案 README 為準。