
Nhóm nghiên cứu học máy của Apple ngày 4/11 đã đăng trên arXiv bài báo «Perceptive Humanoid Motion from Simulation», công bố HALO, một hệ thống điều khiển tự chủ cho robot hình người, và đã kiểm chứng trên robot thật Unitree G1. Cả tám tác giả đều thuộc Apple; tác giả đứng đầu là Siyuan Hu, tác giả cuối là Vladlen Koltun.
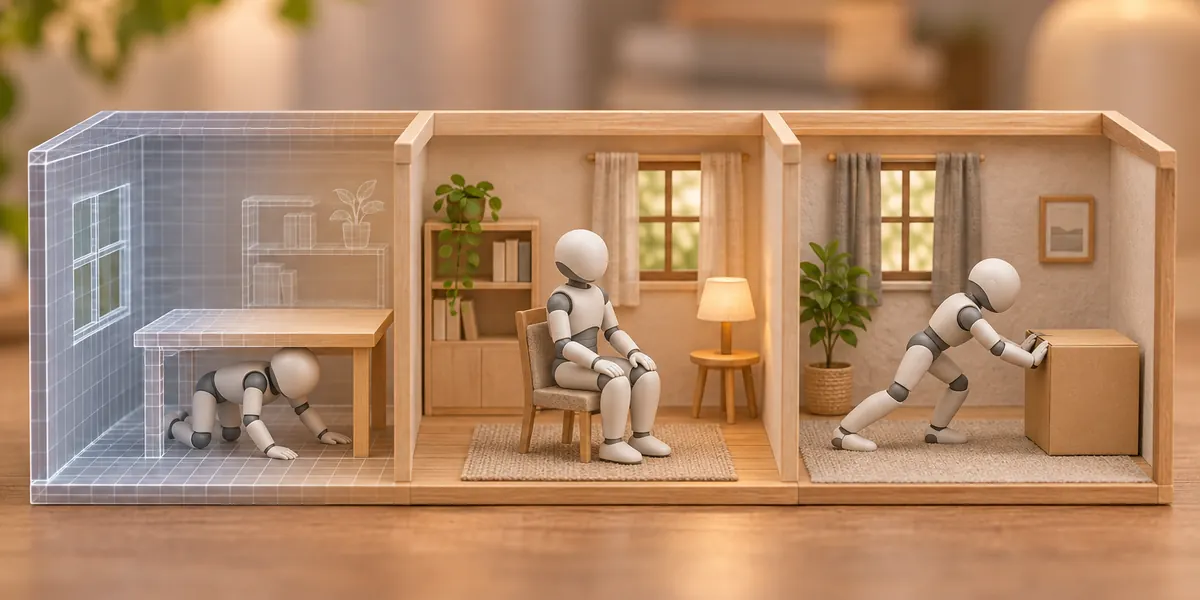
Tên HALO là viết tắt của Humanoid Autonomy, Learned in simulation, running Onboard. Dữ liệu chuyển động chủ yếu được tạo ra trong mô phỏng; robot được đặt vào những căn phòng thật chưa từng thấy, rồi theo chỉ dẫn bằng ngôn ngữ để đi tới, ngồi xuống ghế, chui qua gầm bàn và đẩy hộp.
Ba tầng cấu trúc, hai tầng dùng Qwen
Hệ thống gồm ba tầng, tần suất chạy từ chậm đến nhanh:
- Tầng điều phối: mô hình thị giác-ngôn ngữ Qwen3.6-35B-A3B (lượng tử hóa 4 bit), chạy khoảng 2 giây một lần, chia chỉ dẫn thành các tác vụ con và quyết định khi nào chuyển tiếp, khi nào thử lại;
- Tầng sinh chuyển động: bộ mã hóa thị giác Qwen3.5-2B được đóng băng, kết hợp một Diffusion Transformer 49 triệu tham số, chạy khoảng 3 lần mỗi giây và lập kế hoạch chuyển động toàn thân cho 5 giây tiếp theo;
- Tầng bám theo: chính sách được huấn luyện bằng học tăng cường trong Isaac Lab, chạy ở 50 Hz, đọc bản đồ độ sâu, cảm biến thụ cảm bản thể và IMU, rồi xuất mục tiêu cho 29 khớp của G1.
Toàn bộ mô hình đều chạy ngay trên robot. G1 mang theo một chiếc Mac mini M4 Pro 64GB RAM để lo hai tầng đầu; tầng bám theo chạy trên Nvidia Jetson Orin NX có sẵn của G1, suốt quá trình không cắm dây.
Về dữ liệu huấn luyện, nhóm dùng mô hình khuếch tán chuyển động Kimodo để tạo chuyển động, dùng Infinigen sinh theo quy trình 1.000 căn phòng, rồi kết xuất trong Isaac Sim ra 162.698 đoạn, khoảng 296 giờ, hoàn toàn không dùng dữ liệu điều khiển từ xa.
Kết quả và điểm yếu
Thử nghiệm trên robot thật gồm 6 môi trường thực và 6 tác vụ, mỗi tác vụ ở mỗi môi trường làm 10 lần, tổng cộng 360 lượt. Tỷ lệ thành công trung bình của tác vụ đơn là 91%, ngang với con số 91% trong mô phỏng: chui qua gầm bàn 100%, đi qua cánh cửa khép hờ 93%, đi tới vật thể 92%, đẩy hộp 88%, ngồi xuống ghế 85%.
Các tác vụ nối tiếp thì rõ ràng vất vả hơn. Ba chuỗi hai bước đạt trung bình khoảng 70%; chuỗi «qua cửa rồi đi tới vật thể» thành công đủ 10/10, còn «cúi xuống rồi ngồi» chỉ đạt 60%.
Bài báo tự nêu một số hạn chế: mỗi kỹ năng mới vẫn cần người viết prompt và khung hình chủ chốt, và theo đúng lời các tác giả, thư viện kỹ năng "grows only as fast as a person can specify additional tasks"; robot không có xúc giác; cả sáu kỹ năng đều không liên quan đến việc cầm nắm hay thao tác vật thể bằng tay; bài báo cũng không so sánh với các hệ thống đã công bố khác trên cùng tác vụ, nên con số 91% không thể đặt trực tiếp cạnh số liệu của nơi khác.
Đặt cạnh một hướng đi khác trong ngành
Để lấy dữ liệu huấn luyện cho robot hình người, cách phổ biến là điều khiển từ xa và bộ đồ bắt chuyển động đeo trên người; các tác giả dẫn nhận định rằng hai cách này «cần ít nhất một giờ công người để tạo ra một giờ dữ liệu». HALO đi theo con đường mô phỏng hoàn toàn: gần 300 giờ dữ liệu chuyển động không có một giờ nào đến từ người điều khiển thật.
Sự đánh đổi giữa hai hướng khá rõ. Dữ liệu điều khiển từ xa sát với vật lý thực, các việc làm bằng tay như cầm nắm hay mở ngăn kéo dựa vào nó là ổn định nhất; dữ liệu mô phỏng nhiều và rẻ, nhưng hiện mới chứng minh được các chuyển động toàn thân như đi, ngồi, chui, đẩy. Sáu tác vụ HALO chọn vừa hay tránh được phần khó nhất của mô phỏng là tiếp xúc và cầm nắm.
Mã nguồn đã được công khai trên GitHub của nhóm nghiên cứu học máy Apple, gồm mã tạo dữ liệu, huấn luyện bộ sinh và bộ bám theo, cũng như mã triển khai; tuy nhiên README không kèm trọng số đã huấn luyện, cũng không cung cấp bản tải xuống cho 300 giờ dữ liệu đó. Apple chưa công bố bất kỳ kế hoạch sản phẩm robot nào, đây vẫn chỉ là một bài báo nghiên cứu. Với các nhà phát triển Trung Quốc có một điểm rất thực tế: hai «bộ não» đều là mô hình Qwen (Thông Nghĩa Thiên Vấn của Alibaba) trọng số mở, phần cứng là Unitree G1, và rào cản tái hiện chủ yếu nằm ở chiếc Mac mini đó cùng sức mạnh tính toán để tự tạo dữ liệu.
Nguồn tham khảo: bài báo arXiv của Apple, Humanoids Daily, CocoLoop, Sina Tech; bài báo được đối chiếu về cấu hình mô hình ba tầng, quy mô dữ liệu mô phỏng và tỷ lệ thành công qua 360 lượt thử trên robot thật, phạm vi mã nguồn mở theo README của dự án.