
Runway đã công bố trọng số của Praxis-1, “mô hình hành động thế giới” dành cho robot, theo giấy phép Apache 2.0 và cho phép sử dụng thương mại. Mô hình ra mắt lần đầu hồi tháng 9 và khi đó chỉ dành cho các đối tác dùng thử; giờ đây bất kỳ nhà phát triển hay nhà nghiên cứu robot nào cũng có thể tải về, triển khai và tinh chỉnh.
Praxis-1 là một Transformer khuếch tán kiểu hỗn hợp chuyên gia (MoE) với 27 tỷ tham số. Điểm đặc trưng là dự đoán video và hành động cùng lúc: mô hình vừa suy diễn hình ảnh của vài khung hình tiếp theo, vừa xuất ra cách robot cần di chuyển. Mô hình được tiền huấn luyện trên video quy mô lớn. Trong phần giới thiệu, Runway nêu một phát hiện: dùng video trên mạng hay video robot điều khiển từ xa làm dữ liệu tiền huấn luyện thì chính sách thu được có hiệu năng tương đương. Lượng dữ liệu huấn luyện cụ thể là bao nhiêu thì bài công bố không nêu.
Đặt cạnh các mô hình cùng loại
Runway dẫn kết quả trên bảng xếp hạng RoboLab-120 của NVIDIA, tính trên 1200 lượt thử, số liệu đến tháng 11 năm 2026:
| Mô hình | Tỷ lệ thành công RoboLab-120 |
|---|---|
| Praxis-1 | 46,2% |
| FLUX 3 Action | 42,9% |
| Cosmos3 Nano | 36,8% |
| π0.5 | 28,0% |
Vị trí thứ nhất hơn vị trí thứ hai 3,3 điểm phần trăm và hơn π0.5 tới 18,2 điểm phần trăm. Các đối thủ có xuất thân khác nhau: dòng Cosmos đến từ NVIDIA, chính đơn vị duy trì bảng xếp hạng này; π0.5 đến từ Physical Intelligence, công ty chuyên về mô hình nền tảng cho robot. Một mô hình của công ty tạo video xếp trên các mô hình của hãng chip và startup robot cho thấy, ít nhất trên bảng này, hướng đi “học dự đoán hình ảnh trước, rồi mới học ra tay” đã cho kết quả.
Một kết quả khác đến từ SimplerEnv: sau khi tinh chỉnh trên một robot RT-1 chưa từng xuất hiện khi huấn luyện, Praxis-1 đạt tỷ lệ thành công 80,0%, trong khi chính sách gốc của RT-1 là 52,4%. Cả hai bộ số liệu này, cùng thành tích trên bảng xếp hạng, đều do Runway và các đối tác công bố; hiện chưa thấy kiểm chứng độc lập.
Tỷ lệ thành công 46,2% không hề thấp trong lĩnh vực robot, nhưng cũng có nghĩa là hơn một nửa số lượt thử không hoàn thành nhiệm vụ. Thông báo chỉ đưa tỷ lệ thành công tổng hợp từ 1200 lượt, không tách riêng nhiệm vụ nào kéo điểm lên, nhiệm vụ nào kéo xuống. Với các hãng muốn đưa nó lên dây chuyền sản xuất, độ ổn định ở từng nhiệm vụ quan trọng hơn thứ hạng chung; phần dữ liệu này phải chờ cộng đồng tự chạy sau khi trọng số được mở.
Đối tác đã lắp lên máy thật
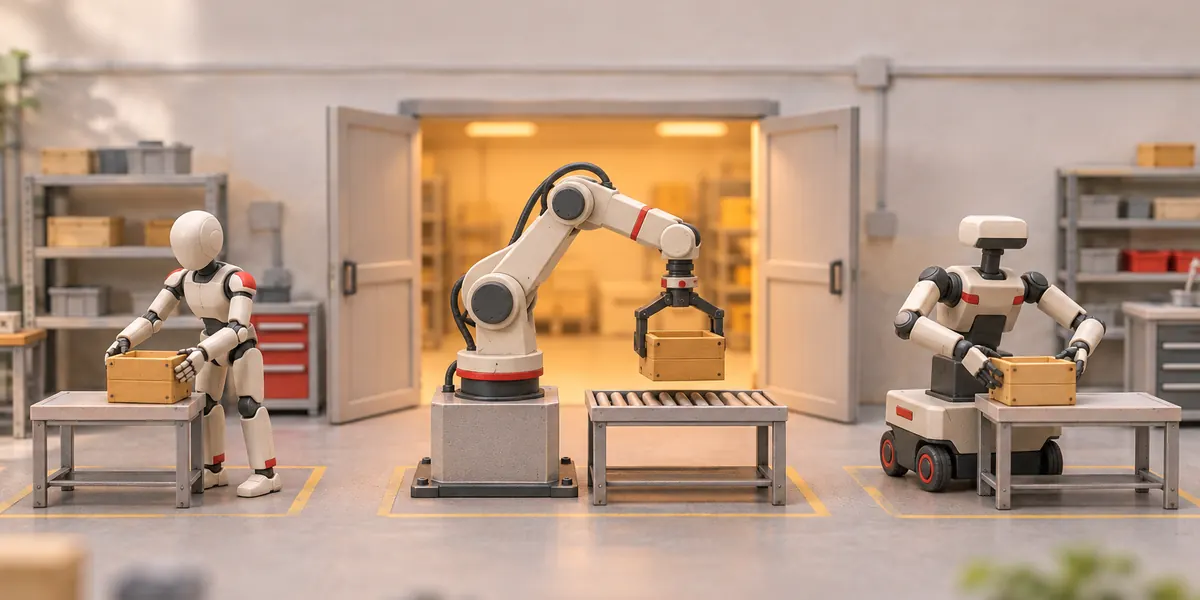
Trước khi mở trọng số, ba đối tác đã thử nghiệm trên phần cứng của chính họ: robot hình người của Noble Machines, cánh tay công nghiệp sáu trục của Standard Bots và robot kho vận hai tay của Ultra. Ba hình thái này khác nhau rất nhiều, và theo Runway, chỉ cần thích ứng bằng LoRA là có thể kết nối với thân máy, camera và nhiệm vụ mới mà không phải huấn luyện lại toàn bộ mô hình.
“With LoRA you can adapt it to your own embodiment, cameras and tasks without retraining the full model.”
Về môi trường chạy, phần cứng NVIDIA mà Runway liệt kê gồm H100, B200, RTX 5090, RTX PRO 6000 và Jetson Thor gắn trực tiếp trên robot. Card đồ họa dân dụng như RTX 5090 có tên trong danh sách, nghĩa là nhóm nhỏ cũng có thể chạy cục bộ để thử nghiệm; tuy nhiên cần bao nhiêu bộ nhớ video và suy luận trên thiết bị đạt được bao nhiêu khung hình mỗi giây thì phần giới thiệu không nêu.
Lấy ở đâu
Trọng số và mã nguồn lần lượt nằm tại runwayml/praxis-1-oss trên GitHub và runwayml/praxis-1 trên Hugging Face; kho sau hỗ trợ sẵn framework LeRobot của Hugging Face. Dịch vụ suy luận lưu trữ vLLM-Omni và Reactor cũng đã được tích hợp, còn NVIDIA NeMo Automodel cung cấp hướng dẫn huấn luyện hậu kỳ. Các nhóm cần lên kế hoạch triển khai sản xuất hàng loạt được Runway đề nghị liên hệ trực tiếp đội ngũ robot của họ.
Mấy năm qua, mảng chính của Runway là tạo video, từ dòng Gen đến mô hình thế giới. Lần này công ty phát miễn phí một mô hình có thể áp dụng cho cánh tay robot và robot hình người, về thực chất là trao thẳng năng lực tích lũy từ tiền huấn luyện video cho ngành robot sử dụng.
Nguồn tham khảo: CocoLoop, thông báo chính thức của Runway (đối chiếu số tham số, giấy phép, tỷ lệ thành công RoboLab-120 và SimplerEnv cùng cách thống kê), trang dành cho nhà phát triển của Runway giới thiệu Praxis-1.